
Hướng Dẫn Điều Khiển Động Cơ Bước
Điều khiển động cơ bước (step motor) là cấp chuỗi xung điện theo đúng thứ tự vào các cuộn dây stator để rotor quay từng bước góc cố định, thường 1,8° (200 bước/vòng) ở motor 2 pha hybrid. Mỗi xung tương ứng một bước hoặc một vi bước, tần số xung quyết định tốc độ, chân DIR quyết định chiều quay. Trong thực tế, động cơ bước được điều khiển qua driver như A4988, DRV8825, TB6600 hoặc driver công nghiệp, nhận lệnh xung – hướng từ Arduino, vi điều khiển hoặc PLC.
Bài hướng dẫn trình bày nguyên tắc điều khiển motor bước, các đặc tính cần biết, cách nhận biết dây 4, 5, 6, 8 dây, phương pháp điều khiển áp và băm xung dòng, đấu nối NEMA 17 với A4988 kèm code Arduino, bảng điện áp – dòng điện tham khảo và các lỗi thường gặp.
Nội dung
- 1. Động cơ bước là gì? Thông số cần biết khi chọn mạch điều khiển
- 2. Các đặc tính cơ bản của động cơ bước
- 3. Nguyên tắc điều khiển động cơ bước
- 4. Sơ đồ dây và các phương pháp điều khiển động cơ bước
- 5. Điện áp, dòng điện và driver phù hợp cho động cơ bước
- 6. Điều khiển động cơ bước bằng Arduino và driver A4988
- 7. Các loại động cơ bước phổ biến
- 8. Ứng dụng của điều khiển động cơ bước
- 9. Cách chọn động cơ bước và driver phù hợp
- 10. Lỗi thường gặp khi điều khiển động cơ bước và cách khắc phục
- 11. Câu hỏi thường gặp về điều khiển động cơ bước
- 12. Kết luận
1. Động cơ bước là gì? Thông số cần biết khi chọn mạch điều khiển
Động cơ bước là loại động cơ điện biến các xung điện rời rạc kế tiếp nhau thành chuyển động góc của rotor. Mỗi xung làm rotor quay một góc cố định, và khi cuộn dây vẫn được cấp dòng, rotor được giữ chặt tại đúng vị trí đó. Nhờ vậy motor bước định vị được mà không cần cảm biến phản hồi (điều khiển vòng hở). Khái niệm và phân loại chi tiết xem bài động cơ bước là gì.
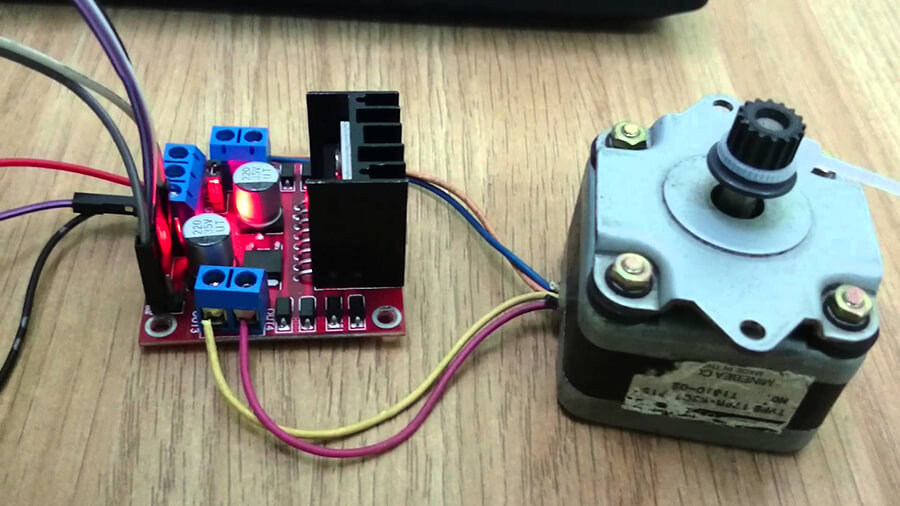
Các thông số cơ bản để chọn mạch điều khiển động cơ bước phù hợp:
| Thông số | Giá trị thường gặp | Ý nghĩa khi chọn driver |
|---|---|---|
| Kiểu trục | Trục đặc, trục rỗng (lỗ), trục vít me liền | Quyết định cách gá lắp cơ khí |
| Mô men giữ (holding torque) | NEMA 17: 0,3–0,6N.m; NEMA 23: 0,9–3N.m; NEMA 34: 3–12N.m | Mô men lớn nhất khi đứng yên có cấp dòng |
| Dòng điện định mức mỗi pha | 0,75A, 1,4A, 1,7A, 2,8A, 4,2A, 6A | Driver phải chỉnh được dòng bằng hoặc lớn hơn dòng pha |
| Số pha | 2 pha, 3 pha, 5 pha | Driver phải đúng số pha |
| Góc bước | 2 pha: 1,8° hoặc 0,9°; 3 pha: 1,2°; 5 pha: 0,72° | Quyết định số bước mỗi vòng |
| Cỡ khung (mặt bích) | 24mm, 42mm (NEMA 17), 57–60mm (NEMA 23/24), 86mm (NEMA 34) | Cỡ khung càng lớn, mô men và dòng càng lớn |
| Chiều dài thân | 33mm, 47mm, 60mm, 98mm… | Thân dài hơn cho mô men lớn hơn ở cùng cỡ khung |
| Số dây ra | 4, 5, 6, 8 dây | Quyết định cách đấu lưỡng cực (bipolar) hay đơn cực (unipolar) |
2. Các đặc tính cơ bản của động cơ bước
a) Đặc tính động
- Đặc tính tốc độ – mô men: do motor và driver cùng quyết định. Mô men giảm dần khi tốc độ tăng vì điện cảm cuộn dây làm dòng điện không kịp tăng trong mỗi xung; điện áp nguồn driver càng cao, mô men ở tốc độ cao càng tốt.
- Tần số khởi động và quán tính tải: tải quán tính càng lớn, tần số khởi động cho phép càng thấp. Phát xung vượt giới hạn này ngay từ đầu sẽ làm motor mất bước hoặc chỉ rung tại chỗ, vì vậy cần tăng tốc theo dốc (ramp).
- Đặc tính rung và cộng hưởng: mỗi bước là một dao động nhỏ quanh vị trí cân bằng; ở dải tốc độ trung bình (thường khoảng 100–300 vòng/phút với motor 2 pha) dễ xảy ra cộng hưởng. Chạy vi bước giúp giảm rung rõ rệt.
b) Đặc tính tĩnh
- Đặc tính mô men – góc: khi cấp dòng định mức, rotor lệch khỏi vị trí cân bằng càng nhiều thì mô men kéo về càng lớn, tới cực đại bằng mô men giữ.
- Độ chính xác góc: khi chạy không tải, sai số góc bước thường khoảng ±0,05° (khoảng ±3% bước 1,8°), không cộng dồn qua các bước.
- Độ chính xác vị trí dừng: là chênh lệch giữa vị trí dừng mong muốn và thực tế. Khi có ma sát không đổi, sai lệch góc cố định nếu chạy một chiều; chạy hai chiều sai số có thể tăng gấp đôi.
3. Nguyên tắc điều khiển động cơ bước
Khi cấp điện vào một cuộn dây stator, cuộn dây trở thành nam châm điện. Chiều đường sức từ trong lòng cuộn dây xác định theo quy tắc nắm bàn tay phải: bốn ngón tay nắm theo chiều dòng điện chạy trong các vòng dây thì ngón cái choãi ra chỉ chiều đường sức từ. Từ trường này hút răng rotor (nam châm vĩnh cửu hoặc lõi thép răng) về vị trí thẳng hàng.
Mạch điện tử đổi thứ tự cấp điện cho các cuộn dây theo chu kỳ, từ trường dịch dần và kéo rotor quay theo từng bước. Đảo thứ tự chuyển mạch thì rotor đảo chiều. Các chế độ cấp điện:
- Bước đủ 1 pha (wave drive): mỗi lúc chỉ một cuộn dây có điện, mô men thấp nhất.
- Bước đủ 2 pha (full step): hai cuộn dây cùng có điện, mô men lớn hơn khoảng 40%.
- Nửa bước (half step): xen kẽ 1 pha và 2 pha, góc bước giảm một nửa (0,9° với motor 1,8°).
- Vi bước (microstep): driver chia dòng hai pha theo hình sin – cos, chia mỗi bước thành 2 tới 256 phần, chạy êm và mịn.
Tốc độ quay tính theo công thức: n (vòng/phút) = f × 60 / (số bước mỗi vòng × hệ số vi bước). Ví dụ motor 1,8° chạy 1/16 vi bước cần 3.200 xung/vòng; phát 10kHz thì quay khoảng 187 vòng/phút.
4. Sơ đồ dây và các phương pháp điều khiển động cơ bước
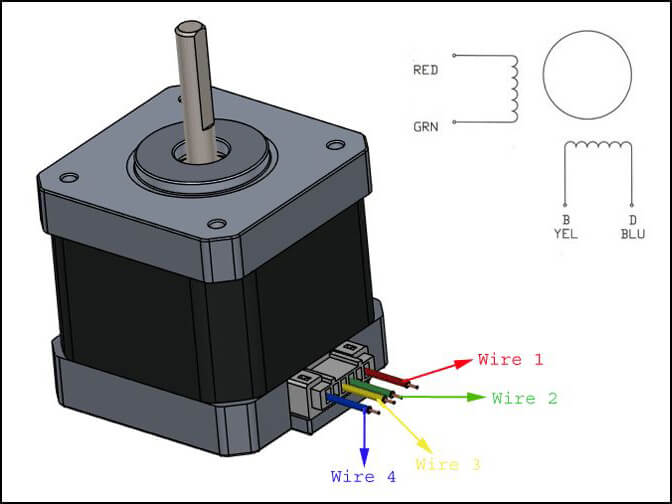
a) Nhận biết động cơ bước 4 dây, 5 dây, 6 dây, 8 dây
| Số dây | Kiểu cuộn dây | Cách điều khiển | Cách nhận biết bằng đồng hồ |
|---|---|---|---|
| 4 dây | Lưỡng cực (bipolar), 2 cuộn | Driver lưỡng cực (A4988, DRV8825, TB6600…) | Hai dây thông nhau là một cặp pha (A+ A-, B+ B-) |
| 5 dây | Đơn cực, 2 điểm giữa nối chung | Mạch đơn cực (ví dụ ULN2003 với motor 28BYJ-48) | Dây chung đo tới mọi dây còn lại có điện trở bằng nhau |
| 6 dây | Đơn cực, mỗi cuộn có điểm giữa riêng | Đơn cực, hoặc bỏ dây giữa để chạy lưỡng cực | Hai nhóm 3 dây; dây giữa đo tới hai đầu bằng một nửa điện trở cả cuộn |
| 8 dây | 4 nửa cuộn tách rời | Lưỡng cực nối tiếp (mô men tốt ở tốc độ thấp) hoặc song song (giữ mô men ở tốc độ cao) | Bốn cặp dây thông nhau |
- Đấu nối tiếp: dòng định mức bằng khoảng 0,7 lần dòng ghi cho đấu đơn cực.
- Đấu song song: dòng định mức bằng khoảng 1,4 lần dòng ghi cho đấu đơn cực.
- Đấu sai cặp pha motor chỉ rung tại chỗ, không quay.
b) Điều khiển bằng điện áp trực tiếp
Với động cơ bước chỉ chạy tốc độ thấp, có thể cấp điện áp trực tiếp bằng định mức; dòng điện khi đó do điện trở cuộn dây giới hạn (I = U/R). Cách này đơn giản nhưng khi tăng tốc độ, điện cảm cuộn dây cản trở dòng điện nên mô men giảm mạnh, đồng thời motor và mạch điều khiển rất nóng.
c) Điều khiển bằng băm xung giữ dòng (chopper)
Để motor vừa mạnh ở tốc độ thấp vừa chạy được tốc độ cao, driver dùng điện áp nguồn cao hơn nhiều lần điện áp định mức cuộn dây và băm xung với tần số không đổi (thường 20–40kHz) để giữ dòng điện qua cuộn dây ở mức cài đặt. Đây là phương pháp điều khiển theo dòng điện, giúp motor mạnh hơn, êm hơn và ít nóng hơn; hầu hết driver hiện nay đều dùng kiểu này.
5. Điện áp, dòng điện và driver phù hợp cho động cơ bước
| Cỡ motor | Dòng pha (tham khảo) | Driver thường dùng | Điện áp nguồn driver (tham khảo) | Nguồn cấp (tham khảo) |
|---|---|---|---|---|
| 28BYJ-48 (5 dây, có hộp số) | Khoảng 0,1–0,25A | ULN2003 | 5V hoặc 12V theo loại motor | 5V 1A |
| NEMA 17 (42mm) | 0,4–2A | A4988 (8–35V, tới 2A), DRV8825 (8,2–45V, tới 2,2A) | 12–24V | 12V hoặc 24V, 2–5A |
| NEMA 23 (57mm) | 2–4,2A | TB6600 (9–42V), DM542 (18–50V DC) | 24–48V | 24V hoặc 36V, 5–10A |
| NEMA 34 (86mm) | 4–6A | DM860, driver 2 pha 80V | 48–80V DC hoặc AC tùy driver | Nguồn 60–80V, 6–10A |
- Dòng pha, điện áp và nguồn trong bảng là giá trị tham khảo, đọc theo tem motor và catalog driver.
- Dòng cài trên driver bằng hoặc thấp hơn dòng định mức ghi trên motor.
- Dòng nguồn tổng thường khoảng 60–70% tổng dòng pha các motor nhờ driver băm xung (tham khảo).
- Điện áp nguồn vượt giới hạn driver làm hỏng driver ngay lập tức.
Động cơ bước có dùng biến tần không? Không. Động cơ bước được điều khiển bằng driver bước nhận xung – hướng; biến tần dùng cho động cơ điện 3 pha không đồng bộ. Khi chỉ cần điều chỉnh tốc độ, không cần định vị, có thể dùng động cơ biến tần hoặc bộ điều chỉnh tốc độ motor.
6. Điều khiển động cơ bước bằng Arduino và driver A4988
a) Linh kiện cần chuẩn bị
- Board Arduino UNO.
- Động cơ bước NEMA 17, góc bước 1,8°, loại 4 dây hoặc 6 dây (6 dây thì bỏ 2 dây giữa để chạy lưỡng cực); điện áp định mức motor thường 2,8–12V tùy loại.
- Module driver A4988.
- Tụ điện 47–100µF đặt sát chân VMOT – GND để chặn xung áp khi đóng cắt.
- Biến trở 10kΩ để chỉnh vị trí motor.
- Nguồn 12V cho motor; nhiệt độ môi trường làm việc khoảng 10–40°C.
b) Module A4988
- Điện áp động lực 8–35V, dòng tới 2A mỗi pha khi có tản nhiệt tốt (khoảng 1A khi không tản nhiệt).
- 5 chế độ bước: đủ bước, 1/2, 1/4, 1/8, 1/16.
- Chỉnh dòng ra bằng chiết áp: Imax = Vref / (8 × Rs), Rs là điện trở cảm biến dòng trên mạch (thường 0,05–0,1Ω).
- Tự ngắt khi quá nhiệt, có bảo vệ thấp áp.
| MS1 | MS2 | MS3 | Độ phân giải bước |
|---|---|---|---|
| Low | Low | Low | Đủ bước (full step) |
| High | Low | Low | Nửa bước (1/2) |
| Low | High | Low | 1/4 bước |
| High | High | Low | 1/8 bước |
| High | High | High | 1/16 bước |
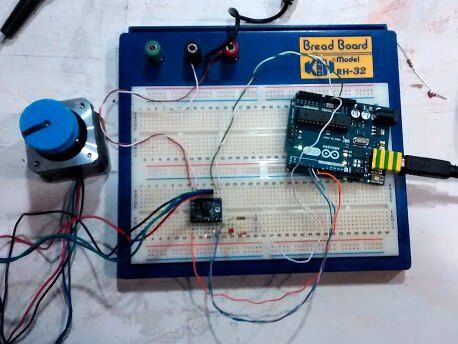
c) Sơ đồ đấu nối Arduino – A4988 – NEMA 17
- MS1, MS2, MS3: chọn chế độ bước; để hở cả ba (mạch có điện trở kéo xuống) là chạy đủ bước 200 bước/vòng.
- ENABLE: mức LOW bật driver, mức HIGH tắt driver (motor thả lỏng).
- DIR: nối một chân số của Arduino để chọn chiều quay.
- STEP: nối một chân số; mỗi xung tương ứng 1 bước hoặc 1 vi bước.
- SLEEP và RESET: nối với nhau để driver luôn hoạt động.
- VDD, GND: nối 5V, GND của Arduino; VMOT, GND: nối nguồn 12V có tụ lọc.
- 1A – 1B và 2A – 2B: nối đúng hai cặp pha của motor.
d) Code Arduino điều khiển động cơ bước theo biến trở
Chương trình đọc biến trở, quy đổi về khoảng 0–500; giá trị mới lớn hơn giá trị trước (vặn thuận chiều kim đồng hồ) thì motor quay 10 bước theo chiều kim đồng hồ, nhỏ hơn thì quay 10 bước ngược lại:
const int STEP_PIN = 3;const int DIR_PIN = 4;int previous = 0;void setup() { pinMode(STEP_PIN, OUTPUT); pinMode(DIR_PIN, OUTPUT);}void move10(bool cw) { digitalWrite(DIR_PIN, cw ? HIGH : LOW); for (int i = 0; i < 10; i++) { digitalWrite(STEP_PIN, HIGH); delayMicroseconds(800); digitalWrite(STEP_PIN, LOW); delayMicroseconds(800); }}void loop() { int val = map(analogRead(A0), 0, 1023, 0, 500); if (val > previous + 10) { move10(true); previous += 10; } if (val < previous - 10) { move10(false); previous -= 10; }}- Giảm thời gian delayMicroseconds để motor quay nhanh hơn; giảm quá mức motor sẽ mất bước.
- Cần tăng giảm tốc mượt, chạy nhiều motor thì dùng thư viện AccelStepper.
- Không cắm, rút dây motor khi driver đang có điện vì dễ hỏng A4988.
7. Các loại động cơ bước phổ biến
| Loại | Góc bước | Đặc điểm | Ứng dụng |
|---|---|---|---|
| Động cơ bước 2 pha | 1,8° hoặc 0,9° | Phổ biến nhất, giá rẻ, driver dễ mua, cấu tạo đơn giản | Máy in 3D, máy CNC mini, máy khắc laser |
| Động cơ bước 3 pha | 1,2° | Mô men lớn hơn, chạy êm hơn loại 2 pha cùng cỡ, giá cao hơn | Robot, máy tự động hóa yêu cầu êm |
| Động cơ bước 5 pha | 0,72° | Độ phân giải cao, rung thấp nhất, giá cao nhất | Thiết bị y tế, thiết bị đo lường, máy bán dẫn |
| Động cơ bước vòng kín (hybrid servo) | 1,8° + encoder | Không mất bước, tự bù sai lệch | Máy cần độ tin cậy cao với chi phí thấp hơn servo |
| Động cơ bước có hộp số | Theo tỷ số truyền | Tăng mô men, giảm tốc độ, giảm quán tính quy đổi | Bàn xoay, cơ cấu nâng, van tự động |
8. Ứng dụng của điều khiển động cơ bước
- Điều khiển động cơ bước cho máy in 3D: di chuyển các trục X, Y, Z và đầu đùn nhựa, đảm bảo độ chính xác lớp in.
- Mạch điều khiển motor bước cho máy CNC mini, máy khắc laser, máy cắt plasma: điều khiển chuyển động của dao cắt, đầu khắc.
- Động cơ bước cho robot: điều khiển chuyển động các khớp tay máy, robot học tập.
- Thiết bị tự động hóa: máy đóng gói, máy dệt, máy in, máy dán nhãn, cơ cấu cấp phôi theo bước.
- Thiết bị văn phòng, y tế, đo lường: máy in, máy quét, bơm tiêm điện, máy phân tích.
9. Cách chọn động cơ bước và driver phù hợp
- Xác định yêu cầu: mô men cần thiết (kể cả lúc tăng tốc), tốc độ lớn nhất, độ chính xác.
- Chọn mô men có dự phòng: mô men cần ở tốc độ làm việc lấy theo đường đặc tính tốc độ – mô men của motor với driver và điện áp cụ thể, thường dự phòng 30–50%.
- Chọn điện áp, dòng, số pha, kích thước: driver có dòng chỉnh bằng dòng pha motor, điện áp nguồn trong dải cho phép của driver.
- Tốc độ cao, tải thay đổi: cân nhắc động cơ bước vòng kín hoặc động cơ servo; cách điều khiển servo xem bài hướng dẫn điều khiển động cơ servo.
- Cần mô men lớn ở tốc độ thấp: ghép hộp số giảm tốc hoặc dùng motor giảm tốc nếu không cần định vị theo bước.
10. Lỗi thường gặp khi điều khiển động cơ bước và cách khắc phục
| Hiện tượng | Nguyên nhân thường gặp | Cách khắc phục |
|---|---|---|
| Motor rung tại chỗ, không quay | Đấu sai cặp pha, đứt một pha, tần số xung khởi động quá cao | Đo xác định đúng cặp pha, kiểm tra dây, thêm dốc tăng tốc |
| Mất bước, chạy sai vị trí | Mô men không đủ, tăng tốc quá nhanh, dòng cài thấp, cộng hưởng | Tăng dòng tới định mức, tăng điện áp nguồn, giảm gia tốc, dùng vi bước |
| Motor và driver rất nóng | Dòng cài cao hơn định mức, không có tản nhiệt, giữ dòng 100% khi đứng yên | Chỉnh lại Vref, gắn tản nhiệt, quạt, bật chế độ giảm dòng khi đứng yên |
| Motor kêu to, rung ở một dải tốc độ | Cộng hưởng cơ học | Chạy vi bước, đi nhanh qua dải cộng hưởng, thêm giảm chấn |
| Driver A4988 hỏng sau khi lắp | Rút cắm dây motor khi có điện, thiếu tụ lọc, nguồn quá 35V | Luôn ngắt điện trước khi đấu dây, lắp tụ 47–100µF, dùng nguồn đúng dải |
| Arduino reset, motor giật bất thường | Nhiễu, không nối chung GND, nguồn yếu | Nối chung GND, tách nguồn logic và nguồn motor, dùng dây xoắn |
- Vỏ motor bước nóng tới 70–80°C khi chạy liên tục là mức thường gặp với cách điện cấp B.
- Sai số vị trí do mất bước cộng dồn qua mỗi lần chạy, cần chạy về gốc định kỳ.
- Ngắt nguồn trước khi đấu nối, bảo dưỡng; vệ sinh motor, kiểm tra vòng bi, khớp nối định kỳ.
11. Câu hỏi thường gặp về điều khiển động cơ bước
a) Dành cho người đang khảo giá, sắp mua động cơ bước
- Nên chọn động cơ bước 2 pha hay 5 pha? Động cơ bước 2 pha 1,8° phổ biến, giá rẻ, driver dễ mua, đủ cho máy in 3D, CNC mini. Động cơ 5 pha 0,72° rung thấp, độ phân giải cao hơn nhưng motor và driver đắt hơn, dùng cho thiết bị đo lường, y tế.
- NEMA 17 và NEMA 23 khác nhau thế nào? NEMA 17 có mặt bích 42mm, mô men giữ khoảng 0,3–0,6N.m, dòng tới khoảng 2A. NEMA 23 mặt bích 57mm, mô men khoảng 0,9–3N.m, dòng 2–4,2A, cần driver lớn hơn như TB6600, DM542.
- Driver A4988, DRV8825 và TB6600 chọn loại nào? A4988 (tới 2A, 1/16 bước) và DRV8825 (tới 2,2A, 1/32 bước) hợp với NEMA 17. TB6600 hoặc DM542 cho NEMA 23 dòng 3–4A; NEMA 34 dùng driver 80V như DM860.
- Động cơ bước có thay được servo không? Thay được khi tải nhẹ, tốc độ dưới khoảng 600–1.000 vòng/phút và ít biến động. Ở tốc độ cao mô men động cơ bước giảm mạnh và có thể mất bước; khi đó dùng động cơ bước vòng kín hoặc servo.
- Động cơ bước 5 dây 28BYJ-48 dùng được cho máy CNC không? Không phù hợp, vì motor này có hộp số nhỏ, mô men chỉ khoảng vài chục mN.m và tốc độ trục ra khoảng 10–15 vòng/phút; chủ yếu dùng cho mô hình, rèm, van nhỏ.
b) Dành cho người đã mua, cần hướng dẫn lắp đặt, đấu điện, sử dụng
- Làm sao xác định cặp pha của động cơ bước 4 dây? Dùng đồng hồ vạn năng đo thông mạch: hai dây có điện trở vài ohm là một cặp pha, nối vào 1A – 1B; hai dây còn lại nối 2A – 2B. Motor quay ngược chiều mong muốn thì đảo hai dây của một cặp.
- Động cơ bước 6 dây đấu vào A4988 thế nào? Đo để chia thành hai nhóm 3 dây, mỗi nhóm có một dây giữa. Bỏ dây giữa, nối hai đầu ngoài của mỗi nhóm vào 1A – 1B và 2A – 2B; khi đó dòng cài khoảng 0,7 lần dòng ghi cho kiểu đơn cực.
- Cài dòng cho A4988 như thế nào? Đo Vref giữa chiết áp và GND, tính Imax = Vref / (8 × Rs). Ví dụ Rs 0,068Ω, motor 1,5A thì Vref khoảng 0,82V; thường đặt khoảng 70–90% dòng định mức để motor đỡ nóng.
- Nguồn bao nhiêu volt cho motor bước NEMA 17? Dùng nguồn 12–24V cho A4988 hoặc DRV8825; điện áp cao hơn giúp giữ mô men ở tốc độ cao, còn dòng đã được driver giới hạn nên không vượt định mức motor.
- Điều khiển động cơ bước bằng PLC được không? Được, dùng ngõ ra phát xung tốc độ cao của PLC nối PUL, DIR của driver công nghiệp (TB6600, DM542). Ngõ ra 24V cần điện trở hạn dòng hoặc chọn driver nhận tín hiệu 24V.
c) Dành cho người gặp lỗi do dùng sai cách, cần cách khắc phục hoặc giải pháp tiết kiệm chi phí
- Động cơ bước rất nóng khi đứng yên có bình thường không? Động cơ bước giữ dòng gần định mức cả khi đứng yên nên vỏ ấm tới 70–80°C là thường gặp. Giảm dòng giữ còn khoảng 50% (nhiều driver có sẵn chức năng) giúp giảm nhiệt và tiết kiệm điện.
- Máy in 3D, CNC bị lệch lớp, lệch hình là do đâu? Thường do mất bước: dòng cài thấp, gia tốc quá cao, dây đai lỏng hoặc driver quá nhiệt. Tăng dòng hợp lý, giảm gia tốc, căng đai và thêm tản nhiệt cho driver.
- Motor chỉ rung, kêu mà không quay? Kiểm tra lại cặp pha, đo thông mạch từng cuộn, kiểm tra chân ENABLE đã ở mức LOW và tần số xung khởi động không quá cao.
- Có cách nào cho motor mạnh hơn mà không phải mua motor lớn? Tăng điện áp nguồn trong dải cho phép của driver, đặt dòng sát định mức, hoặc ghép hộp số giảm tốc 1:5 – 1:10 để tăng mô men 5–10 lần với chi phí thấp.
- Driver A4988 hay chết, thay thế thế nào để tiết kiệm? Luôn ngắt điện trước khi cắm rút motor, lắp tụ 47–100µF sát chân VMOT, gắn tản nhiệt. Nếu motor cần trên 1,5A liên tục, dùng DRV8825 hoặc TB6600 để driver không chạy sát giới hạn.
12. Kết luận
Điều khiển động cơ bước dựa trên việc cấp xung theo thứ tự vào các cuộn dây: số xung quyết định góc quay, tần số xung quyết định tốc độ, chân DIR quyết định chiều. Phương pháp băm xung giữ dòng kết hợp vi bước giúp motor bước mạnh, êm và ít nóng. Nắm rõ cách nhận biết dây 4, 5, 6, 8 dây, chọn driver theo dòng pha và điện áp, cài đúng Vref, tăng tốc theo dốc và xử lý mất bước, cộng hưởng là đủ để vận hành ổn định từ mạch Arduino – A4988 tới driver công nghiệp điều khiển bằng PLC.