
Hướng Dẫn Sử Dụng Bộ Điều Khiển Tốc Độ Motor DC
Điều khiển tốc độ motor DC là thay đổi tốc độ quay của động cơ điện một chiều bằng cách thay đổi điện áp đặt vào phần ứng (armature), phổ biến nhất là dùng xung PWM: đóng – ngắt nguồn với tần số vài kHz đến khoảng 20 kHz, tỉ lệ thời gian đóng (duty cycle) từ 0 đến 100% quyết định điện áp trung bình và tốc độ motor. Muốn đảo chiều quay, dùng mạch cầu H để đổi chiều dòng điện qua motor.
Bài viết hướng dẫn nguyên lý, cách chọn bộ điều khiển tốc độ motor DC theo điện áp và dòng điện, sơ đồ mạch PWM dùng MOSFET, mạch cầu H, module L298N với Arduino, bộ điều tốc motor DC 220V dùng thyristor, cùng các lỗi hay gặp khi đấu nối. Các số liệu dòng điện, công suất trong bài là giá trị tham khảo; khi chọn bộ điều khiển luôn đọc theo tem motor.
Nội dung
- 1. Điều khiển tốc độ motor DC là gì? Nguyên lý và các phương pháp
- 2. Điện áp, dòng điện motor DC và cách chọn bộ điều khiển tốc độ
- 3. Sơ đồ mạch điều khiển tốc độ motor DC bằng PWM
- 4. Mạch cầu H: điều khiển chiều quay và tốc độ motor DC
- 5. Module L298N: thông số, sơ đồ chân và bảng điều khiển
- 6. Điều khiển tốc độ motor DC bằng Arduino và L298N
- 7. Điều khiển xe robot Arduino 2 motor bằng L298N và joystick
- 8. Bộ điều khiển tốc độ motor DC 220V
- 9. So sánh motor DC điều tốc với motor AC dùng biến tần
- 10. Ứng dụng của bộ điều khiển tốc độ motor DC
- 11. An toàn và lỗi thường gặp khi điều khiển tốc độ motor DC
- 12. Câu hỏi thường gặp về điều khiển tốc độ motor DC
- 13. Kết luận
1. Điều khiển tốc độ motor DC là gì? Nguyên lý và các phương pháp
a) Motor DC và phân loại
Động cơ điện một chiều (DC – Direct Current motor) hoạt động bằng nguồn điện áp một chiều. Motor DC thông dụng có 2 dây ra (dương và âm); đảo cực nguồn thì motor đảo chiều quay. Theo cách tạo từ trường, motor DC chia thành:
- Motor DC nam châm vĩnh cửu (PMDC): phổ biến nhất ở dải 3–220V, công suất vài W tới vài kW, dùng trong motor giảm tốc mini, xe điện, bơm, quạt.
- Motor DC kích từ song song (shunt): tốc độ ổn định khi tải thay đổi.
- Motor DC kích từ nối tiếp (series): mô men khởi động lớn, dùng trong cầu trục, xe kéo, máy khoan cầm tay.
- Motor DC kích từ độc lập và kích từ hỗn hợp: dùng trong máy công nghiệp cũ cần điều chỉnh tốc độ rộng.
- Motor DC không chổi than (BLDC): cần bộ điều khiển chuyên dụng có cảm biến Hall hoặc điều khiển không cảm biến, không dùng được mạch PWM 2 dây thông thường.
b) Công thức tốc độ và 3 phương pháp điều khiển
Tốc độ motor DC tính theo công thức n = (U − I × Ra) / (k × Φ), trong đó U là điện áp phần ứng, I là dòng phần ứng, Ra là điện trở phần ứng, Φ là từ thông. Từ đó có 3 cách điều khiển tốc độ:
| Phương pháp | Cách làm | Dải tốc độ | Đặc điểm |
|---|---|---|---|
| Thay đổi điện áp phần ứng | PWM, bộ chỉnh lưu thyristor (SCR), nguồn điều áp | Từ gần 0 tới tốc độ định mức | Giữ được mô men, hiệu suất cao, dùng nhiều nhất |
| Giảm từ thông (giảm kích từ) | Giảm dòng cuộn kích từ | Trên tốc độ định mức | Công suất gần như không đổi, mô men giảm; chỉ áp dụng cho motor có cuộn kích từ |
| Thêm điện trở phụ vào phần ứng | Nối tiếp biến trở công suất | Dưới tốc độ định mức | Đơn giản nhưng tổn hao nhiệt lớn, tốc độ không ổn định khi tải đổi |
- Motor PMDC chỉ điều khiển được bằng điện áp phần ứng.
- Giảm từ thông quá mức có thể làm motor vượt tốc.
- Biến trở nối tiếp tỏa nhiệt bằng phần công suất bị giảm.
2. Điện áp, dòng điện motor DC và cách chọn bộ điều khiển tốc độ
Bộ điều khiển phải phù hợp điện áp định mức của motor và chịu được dòng định mức cùng dòng khởi động (dòng kẹt rotor) của motor. Dòng định mức ước tính theo công thức I = P / (U × η), với η là hiệu suất (motor DC nhỏ khoảng 0,6–0,85). Bảng dưới là giá trị tham khảo, cần đọc theo tem motor.
| Loại motor DC | Dòng định mức (tham khảo) | Bộ điều khiển thường dùng |
|---|---|---|
| 12V 50W | khoảng 5–6 A | Module PWM 12–24V 10A, BTS7960 (L298N chỉ đủ cho motor dưới khoảng 1,5–2 A) |
| 12V 100W | khoảng 10–12 A | Module PWM 20–40A, cầu H MOSFET |
| 24V 250W | khoảng 13 A | Bộ điều tốc PWM 24V 20–30A |
| 24V 500W | khoảng 25–28 A | Bộ điều tốc 24V 40–60A |
| 48V 1000W | khoảng 25–28 A | Bộ điều tốc 48V 40–60A |
| 180–220V DC 750W | khoảng 4–5 A | Bộ điều tốc thyristor (SCR) cấp nguồn 220V AC hoặc PWM cao áp |
- Dòng khởi động motor DC có thể gấp 5–10 lần dòng định mức.
- Chọn bộ điều khiển có dòng định mức lớn hơn dòng motor khoảng 1,5–2 lần.
- Nguồn cấp phải chịu được dòng đỉnh, nguồn tổ ong thiếu dòng sẽ sụt áp và tự ngắt.
Các dòng motor điện áp thấp xem tại danh mục motor 24V và motor giảm tốc mini.
3. Sơ đồ mạch điều khiển tốc độ motor DC bằng PWM
a) Nguyên lý PWM
PWM (Pulse Width Modulation – điều chế độ rộng xung) đóng ngắt nguồn cấp cho motor rất nhanh. Điện áp trung bình đặt lên motor bằng U nguồn × duty cycle. Ví dụ nguồn 24V, duty 50% thì motor nhận trung bình khoảng 12V. Do cuộn dây motor có điện cảm, dòng điện được làm phẳng, motor quay êm như khi cấp điện áp thấp hơn nhưng mô men ở tốc độ thấp tốt hơn cách dùng biến trở.
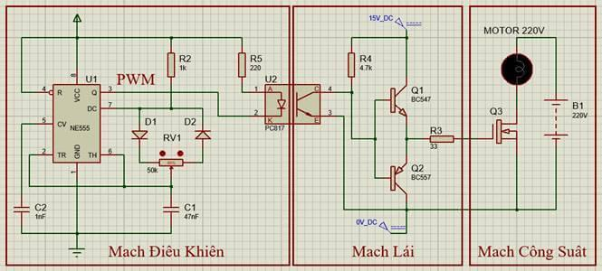
- Hình minh họa tín hiệu PWM: độ rộng xung càng lớn, điện áp trung bình càng cao, motor DC quay càng nhanh.
b) Mạch PWM dùng MOSFET với Arduino
Chân Arduino chỉ cấp được khoảng 20 mA (tối đa khoảng 40 mA), không thể nối trực tiếp với motor. Tín hiệu PWM từ Arduino được đưa vào cực G của MOSFET kênh N (loại logic-level, mở hoàn toàn ở 5V), MOSFET đóng ngắt dòng lớn qua motor. Các điểm cần có:
- Diode dập (flyback diode, ví dụ loại Schottky hoặc diode nhanh) mắc song song ngược với motor để hấp thụ điện áp ngược khi MOSFET ngắt.
- Điện trở khoảng 100–220 Ω nối tiếp cực G và điện trở khoảng 10 kΩ kéo cực G xuống GND để MOSFET không tự mở khi Arduino khởi động.
- GND của Arduino và GND nguồn motor nối chung.
- MOSFET chọn điện áp Vds gấp 1,5–2 lần nguồn và dòng Id gấp 2–3 lần dòng định mức motor; motor trên vài ampe cần tản nhiệt.
c) Tần số PWM
Hàm analogWrite() của Arduino Uno tạo PWM khoảng 490 Hz (chân 3, 9, 10, 11) và khoảng 980 Hz (chân 5, 6), giá trị 0–255 tương ứng duty 0–100%. Tần số này nằm trong vùng nghe được nên motor có tiếng rít. Bộ điều tốc công nghiệp thường dùng 10–20 kHz để motor chạy êm, đổi lại tổn hao đóng cắt MOSFET tăng.
4. Mạch cầu H: điều khiển chiều quay và tốc độ motor DC
Để đảo chiều quay motor DC cần đảo chiều dòng điện qua motor. Mạch cầu H gồm 4 khóa bán dẫn (transistor hoặc MOSFET) xếp thành hình chữ H, motor nằm ở thanh ngang giữa. Mở cặp khóa chéo Q1–Q4 thì dòng chạy theo một chiều, mở cặp Q2–Q3 thì dòng chạy theo chiều ngược lại. Kết hợp cầu H với PWM sẽ điều khiển được cả tốc độ và chiều quay.
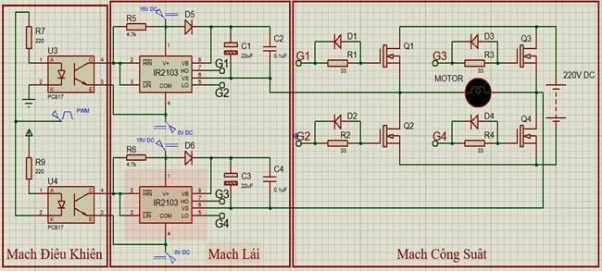
- Sơ đồ mạch cầu H: 4 khóa đóng cắt bao quanh motor, mở từng cặp chéo để đổi chiều dòng điện.
- Không được mở 2 khóa cùng một nhánh (Q1–Q2 hoặc Q3–Q4) cùng lúc: nguồn bị ngắn mạch trực tiếp. Mạch tốt có thời gian chết (dead time) giữa 2 lần đổi trạng thái.
- Mở đồng thời 2 khóa phía dưới tạo chế độ phanh động (motor bị ngắn mạch qua khóa, dừng nhanh).
- Các IC và module cầu H phổ biến: L298N, L9110S, TB6612FNG, BTS7960, VNH5019.
5. Module L298N: thông số, sơ đồ chân và bảng điều khiển
L298N là IC cầu H kép, điều khiển độc lập tốc độ và chiều quay của 2 motor DC hoặc 1 motor bước 2 pha. Module L298N phổ biến có thông số:
| Thông số | Giá trị |
|---|---|
| Điện áp cấp cho motor (VCC/12V) | khoảng 5–35V |
| Dòng liên tục mỗi kênh | khoảng 2 A (đỉnh ngắn khoảng 3 A) |
| Sụt áp trên IC | khoảng 2V hoặc hơn: nguồn 12V thì motor nhận khoảng 10V |
| Ổn áp 5V trên board | Bật bằng jumper, dùng được khi nguồn motor đến khoảng 12V |
| Chân điều khiển | ENA, IN1, IN2 (motor A); ENB, IN3, IN4 (motor B) |
- L298N chỉ dùng cho motor DC điện áp thấp, không dùng được cho motor DC 220V.
- Hiệu suất thấp do dùng transistor lưỡng cực, motor trên 1,5–2 A nên dùng BTS7960 hoặc cầu H MOSFET.
- Nguồn motor trên 12V phải tháo jumper 5V và cấp 5V riêng cho mạch logic.
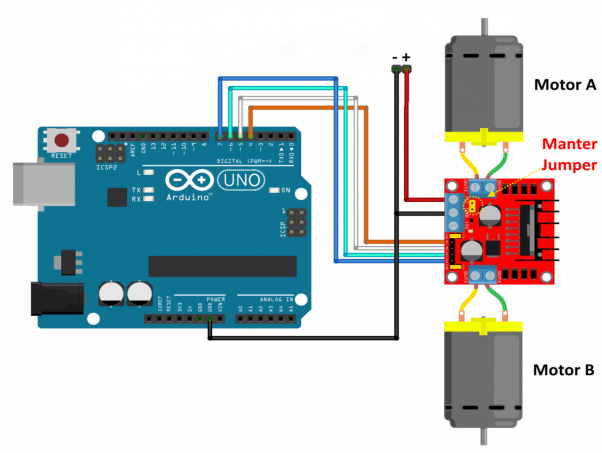
- Sơ đồ module L298N: 2 cặp ngõ ra motor A, B; cụm chân nguồn 12V, GND, 5V; chân ENA, IN1–IN4, ENB nối với Arduino.
a) Bảng logic điều khiển motor A
| ENA | IN1 | IN2 | Trạng thái motor |
|---|---|---|---|
| PWM hoặc HIGH | HIGH | LOW | Quay thuận, tốc độ theo duty PWM |
| PWM hoặc HIGH | LOW | HIGH | Quay nghịch |
| HIGH | giống IN2 | giống IN1 | Phanh nhanh (2 đầu motor cùng mức) |
| LOW | bất kỳ | bất kỳ | Motor tự do, dừng theo quán tính |
Khi cắm jumper vào chân ENA, motor luôn chạy tốc độ tối đa. Tháo jumper và nối ENA vào chân PWM của Arduino để điều khiển tốc độ. Motor B điều khiển tương tự với ENB, IN3, IN4.
6. Điều khiển tốc độ motor DC bằng Arduino và L298N
Ví dụ: điều chỉnh tốc độ motor DC 12V bằng biến trở và đổi chiều bằng nút nhấn. Linh kiện cần có: Arduino Uno, module L298N, motor DC 12V dưới khoảng 1,5 A, biến trở 10 kΩ, nút nhấn, nguồn 12V, breadboard và dây nối.
- Biến trở: 2 chân ngoài nối 5V và GND, chân giữa nối A0.
- Nút nhấn: một đầu nối chân 4, đầu còn lại nối GND, dùng điện trở kéo lên nội (INPUT_PULLUP).
- L298N: ENA nối chân 9 (PWM), IN1 nối chân 7, IN2 nối chân 8; GND chung với Arduino.
int enA = 9, in1 = 7, in2 = 8, nut = 4; bool chieu = true; void setup() { pinMode(enA, OUTPUT); pinMode(in1, OUTPUT); pinMode(in2, OUTPUT); pinMode(nut, INPUT_PULLUP); digitalWrite(in1, HIGH); digitalWrite(in2, LOW); } void loop() { int tocDo = map(analogRead(A0), 0, 1023, 0, 255); analogWrite(enA, tocDo); if (digitalRead(nut) == LOW) { chieu = !chieu; digitalWrite(in1, chieu); digitalWrite(in2, !chieu); delay(300); } }- Giá trị analogRead 0–1023 được đổi thành 0–255 cho analogWrite, tương ứng duty 0–100%.
- Đảo chiều khi motor đang chạy nhanh tạo dòng đỉnh lớn; có thể giảm PWM về 0 trước khi đảo.
- Motor thường chỉ bắt đầu quay khi duty trên khoảng 20–30% do ma sát và sụt áp của L298N.
7. Điều khiển xe robot Arduino 2 motor bằng L298N và joystick
Xe robot 2 bánh chủ động là ứng dụng phổ biến nhất của L298N. Linh kiện: 2 motor giảm tốc DC 6–12V (motor vàng TT hoặc motor giảm tốc mini), Arduino, L298N, joystick 2 trục, khung xe (ví dụ ván ép dày khoảng 3 mm), 2 bánh xe và 1 bánh xoay phía trước. Nguồn dùng 3 pin Li-ion 3,7V nối tiếp, khoảng 11,1V danh định (12,6V khi sạc đầy).
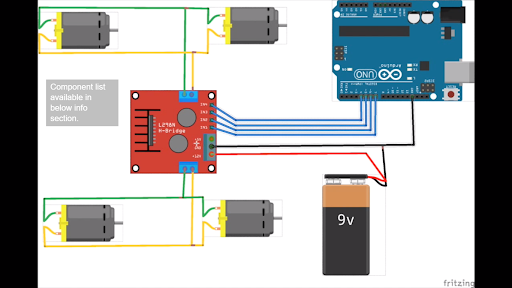
- Mô hình xe robot Arduino: 2 motor DC nối với 2 kênh của L298N, joystick điều khiển tiến, lùi, rẽ trái, rẽ phải.
Cách lập trình:
- Joystick gồm 2 biến trở, đọc qua 2 chân analog cho giá trị 0–1023; ở vị trí giữa mỗi trục khoảng 512.
- Đặt vùng chết khoảng 470–550 để xe đứng yên khi thả tay.
- Trục Y dưới 470: đặt 2 motor quay lùi, đổi giá trị 470 về 0 thành PWM 0–255. Trục Y trên 550: quay tiến, đổi 550–1023 thành PWM 0–255.
- Trục X dùng để rẽ: đổi thành giá trị 0–255, trừ vào tốc độ motor bên muốn rẽ và cộng vào motor bên kia; giới hạn kết quả trong khoảng 0–255.
8. Bộ điều khiển tốc độ motor DC 220V
Motor DC điện áp cao (90V, 180V, 220V DC) dùng trong máy công nghiệp, máy cuốn, máy dệt, băng tải cũ, motor giảm tốc DC. Bộ điều tốc thường dùng là bộ chỉnh lưu thyristor (SCR) lấy nguồn 220V AC: chỉnh lưu cầu toàn sóng từ 220V AC cho điện áp trung bình tối đa khoảng 198V DC, vì vậy nguồn 220V AC thường đi với motor phần ứng 180V DC, còn nguồn 110V AC đi với motor 90V DC. Bộ SCR thay đổi góc mở thyristor để điều chỉnh điện áp phần ứng từ 0 tới định mức.
- Bộ điều khiển tốc độ motor DC 220V dạng hộp, có núm vặn chỉnh tốc độ, công tắc đảo chiều và cầu đấu nguồn – motor.
| Loại bộ điều tốc DC 220V | Nguyên lý | Ưu điểm | Hạn chế |
|---|---|---|---|
| Thyristor (SCR) 1 pha | Chỉnh lưu có điều khiển góc mở | Bền, rẻ, chịu quá tải tốt | Dòng có gợn, motor ồn hơn ở tốc độ thấp |
| PWM cao áp (IGBT/MOSFET) | Chỉnh lưu cầu diode rồi băm xung PWM | Dòng phẳng, êm, đáp ứng nhanh | Giá cao hơn, cần tản nhiệt tốt |
| Bộ điều tốc có hồi tiếp encoder/tachometer | Vòng kín tốc độ | Tốc độ ổn định khi tải thay đổi | Phức tạp hơn khi cài đặt |
- Các bộ điều tốc này thường có chỉnh giới hạn dòng (IR, CL), tăng tốc – giảm tốc, tốc độ min – max.
- Đảo chiều motor DC 220V chỉ khi motor đã dừng hẳn, trừ bộ điều tốc 4 góc phần tư.
- Motor kích từ độc lập cần cấp kích từ trước khi cấp phần ứng; mất kích từ có thể làm motor vượt tốc.
Các dòng bộ điều tốc tham khảo tại danh mục bộ điều chỉnh tốc độ motor và bộ điều khiển tốc độ motor 220V.
9. So sánh motor DC điều tốc với motor AC dùng biến tần
| Tiêu chí | Motor DC + bộ điều tốc DC | Motor AC 3 pha + biến tần |
|---|---|---|
| Điều chỉnh tốc độ | Đơn giản, đổi điện áp phần ứng | Đổi tần số và điện áp (V/f hoặc vector) |
| Mô men ở tốc độ thấp | Tốt | Tốt với biến tần điều khiển vector |
| Bảo trì | Có chổi than, cổ góp cần kiểm tra định kỳ (trừ BLDC) | Motor lồng sóc gần như chỉ cần thay ổ bi |
| Dải công suất phổ biến | Vài W tới vài kW | 0,2 kW tới hàng trăm kW |
| Nguồn cấp | Pin, ắc quy, nguồn DC hoặc chỉnh lưu từ AC | Lưới 220V 1 pha hoặc 380V 3 pha |
- Motor AC 3 pha 380V dùng biến tần cần chọn biến tần có dòng định mức bằng hoặc lớn hơn dòng trên tem motor.
- Với motor giảm tốc AC, motor 4 cực (4 pole) là lựa chọn phổ biến nhất, tiếp theo là 6 cực, 8 cực cho tốc độ thấp hơn.
- Motor AC 1 pha dùng tụ chỉ điều tốc được hạn chế; motor 1 pha phổ biến có công suất lớn nhất 7,5 kW.
Xem thêm nguyên lý hoạt động của máy biến tần, danh mục bộ điều tốc motor 3 pha và động cơ servo cho ứng dụng cần điều khiển vị trí chính xác.
10. Ứng dụng của bộ điều khiển tốc độ motor DC
- Robot, xe điều khiển từ xa, xe tự hành AGV mini, mô hình học tập Arduino.
- Băng tải mini, băng chuyền đóng gói, máy dán nhãn, máy chiết rót dùng motor giảm tốc DC 12V, 24V; xem thêm động cơ băng tải và hộp giảm tốc băng tải.
- Bơm định lượng, bơm màng DC, quạt DC điều tốc, máy khuấy phòng thí nghiệm.
- Cửa cuốn, cửa trượt, rèm tự động, bàn nâng hạ dùng motor DC 24V.
- Xe lăn điện, xe điện trẻ em, xe đẩy hàng dùng motor DC 24V, 36V, 48V.
- Máy cuốn dây, máy dệt, máy in dùng motor DC 180–220V với bộ điều tốc thyristor.
Motor DC thường ghép hộp số để giảm tốc và tăng mô men; tham khảo motor giảm tốc mini tỉ số truyền, thông số kỹ thuật và bảng tham khảo giá motor giảm tốc 3 pha.
11. An toàn và lỗi thường gặp khi điều khiển tốc độ motor DC
| Hiện tượng | Nguyên nhân thường gặp | Cách xử lý |
|---|---|---|
| Motor rít, kêu ở tốc độ thấp | Tần số PWM thấp (vài trăm Hz) | Tăng tần số PWM lên khoảng 16–20 kHz |
| Arduino tự reset khi motor khởi động | Nguồn chung bị sụt áp, nhiễu từ motor | Tách nguồn logic, thêm tụ lọc, tụ gốm 100 nF ở 2 đầu motor |
| L298N rất nóng | Motor dòng lớn hơn khoảng 2 A, sụt áp trên IC | Dùng module MOSFET (BTS7960), gắn tản nhiệt |
| MOSFET cháy | Thiếu diode dập, MOSFET không mở hết ở 5V, dòng kẹt rotor | Thêm diode, dùng MOSFET logic-level, thêm cầu chì |
| Motor không quay ở duty thấp | Ma sát tĩnh, tải nặng | Đặt duty tối thiểu khoảng 20–30%, dùng hộp số |
| Motor DC 220V chạy giật, chổi than đánh lửa mạnh | Chổi than mòn, cổ góp bẩn, cài giới hạn dòng sai | Thay chổi than, vệ sinh cổ góp, cài lại dòng |
- Ngắt nguồn và chờ tụ lọc xả hết trước khi đấu nối bộ điều tốc 220V.
- Cổ góp và chổi than phải sạch, khô; không bôi mỡ hay dầu vào cổ góp.
- Lắp cầu chì hoặc aptomat phía nguồn theo dòng của bộ điều khiển.
- Pin Li-ion cần mạch bảo vệ (BMS) chịu được dòng khởi động của motor.
12. Câu hỏi thường gặp về điều khiển tốc độ motor DC
a) Dành cho người đang khảo giá, sắp mua motor DC và bộ điều khiển tốc độ
- Chọn bộ điều khiển tốc độ motor DC 24V bao nhiêu ampe là đủ? Tính dòng định mức theo tem hoặc theo I = P / (U × η). Ví dụ motor 24V 250W có dòng khoảng 13 A (giá trị tham khảo), chọn bộ điều tốc 20–30 A để chịu được dòng khởi động.
- Bộ điều tốc PWM 12V dùng cho motor 24V được không? Chỉ dùng được nếu bộ điều tốc ghi dải điện áp vào bao gồm 24V (ví dụ 10–50V). Bộ chỉ ghi 12V sẽ hỏng tụ lọc và IC ổn áp khi cấp 24V.
- Mua motor DC 220V nên đi kèm bộ điều tốc loại nào? Motor phần ứng 180V DC hoặc 220V DC thường đi với bộ điều tốc thyristor lấy nguồn 220V AC; cần đúng điện áp phần ứng, điện áp kích từ (nếu có) và dòng định mức trên tem motor.
- Motor DC chổi than và motor không chổi than BLDC khác nhau thế nào khi chọn mua? Motor chổi than điều khiển đơn giản bằng PWM 2 dây, giá rẻ nhưng chổi than mòn theo thời gian. BLDC bền, hiệu suất cao hơn nhưng bắt buộc dùng driver BLDC riêng, không dùng được module L298N hay bộ PWM 2 dây.
- Nên chọn motor DC điều tốc hay motor AC kèm biến tần cho băng tải? Băng tải nhỏ dưới vài trăm W, nguồn ắc quy hoặc cần điều tốc đơn giản thường dùng motor giảm tốc DC 24V. Băng tải từ khoảng 0,4 kW trở lên dùng lưới 380V thường dùng motor giảm tốc AC 4 cực kèm biến tần.
b) Dành cho người đã mua, cần hướng dẫn lắp đặt, đấu điện, sử dụng
- Đấu bộ điều khiển tốc độ motor DC thế nào cho đúng? Nối nguồn DC vào cầu đấu nguồn (đúng cực dương, âm), 2 dây motor vào cầu đấu motor, chiết áp vào cổng điều chỉnh. Kiểm tra điện áp nguồn nằm trong dải ghi trên bộ điều tốc trước khi cấp điện.
- Đảo chiều motor DC bằng cách nào? Với motor PMDC, đảo 2 dây motor hoặc dùng mạch cầu H. Với bộ điều tốc 220V có công tắc đảo chiều, chỉ gạt khi motor đã dừng hẳn.
- Nối Arduino với L298N cần lưu ý gì? Nối chung GND giữa Arduino và nguồn motor, chân ENA và ENB phải nối vào chân có PWM (3, 5, 6, 9, 10, 11 trên Uno). Nguồn motor trên 12V cần tháo jumper 5V và cấp 5V riêng cho board.
- Motor chạy ngược với chiều mong muốn khi lập trình? Đảo 2 dây motor tại ngõ ra OUT1, OUT2 hoặc đảo mức logic IN1, IN2 trong chương trình.
- Có cần cầu chì cho bộ điều khiển motor DC không? Có, đặt cầu chì hoặc aptomat DC ở dây dương nguồn, dòng bằng khoảng 1,25–1,5 lần dòng định mức của motor để bảo vệ dây dẫn và bộ điều khiển khi kẹt motor hoặc ngắn mạch.
c) Dành cho người gặp lỗi do dùng sai cách, cần cách khắc phục hoặc giải pháp tiết kiệm chi phí
- L298N nóng bỏng tay và motor yếu, xử lý thế nào? Motor đang kéo dòng vượt khoảng 2 A mỗi kênh và L298N gây sụt áp khoảng 2V. Thay bằng module MOSFET như BTS7960 (khoảng 43 A, nguồn 6–27V) giúp motor mạnh hơn và module mát hơn, chi phí thấp.
- Dùng L298N cho motor DC 220V có được không? Không, L298N chỉ chịu khoảng 35V. Motor DC 220V cần bộ điều tốc thyristor hoặc PWM cao áp chuyên dụng.
- Cháy MOSFET trong mạch PWM tự làm, nguyên nhân do đâu? Thường do thiếu diode dập song song motor, MOSFET không mở hoàn toàn khi cấp 5V từ Arduino, hoặc dòng kẹt rotor vượt khả năng MOSFET. Dùng MOSFET logic-level, thêm diode và cầu chì để tránh cháy lặp lại.
- Motor DC 220V chạy chậm hơn trước dù vặn hết chiết áp? Kiểm tra chổi than mòn, cổ góp bẩn, điện áp nguồn thấp và chỉnh lại giới hạn tốc độ max trên bộ điều tốc. Thay chổi than rẻ hơn nhiều so với thay motor.
- Dùng biến trở công suất thay bộ PWM cho tiết kiệm có ổn không? Biến trở tỏa nhiệt bằng phần công suất bị giảm và tốc độ không ổn định khi tải thay đổi. Module PWM giá thấp cho hiệu suất cao hơn và motor giữ mô men tốt hơn ở tốc độ thấp.
13. Kết luận
Điều khiển tốc độ motor DC hiệu quả nhất là thay đổi điện áp phần ứng bằng PWM; muốn đảo chiều dùng mạch cầu H. Với motor nhỏ dưới khoảng 2 A, module L298N kết hợp Arduino đủ cho mô hình và robot; motor dòng lớn hơn cần cầu H MOSFET; motor DC 180–220V dùng bộ điều tốc thyristor hoặc PWM cao áp. Chọn bộ điều khiển theo điện áp và dòng định mức trên tem motor, dư 1,5–2 lần để chịu dòng khởi động. Kiến thức liên quan về hộp số đi kèm xem thêm quy trình bảo dưỡng hộp giảm tốc và các bước tháo lắp hộp giảm tốc.